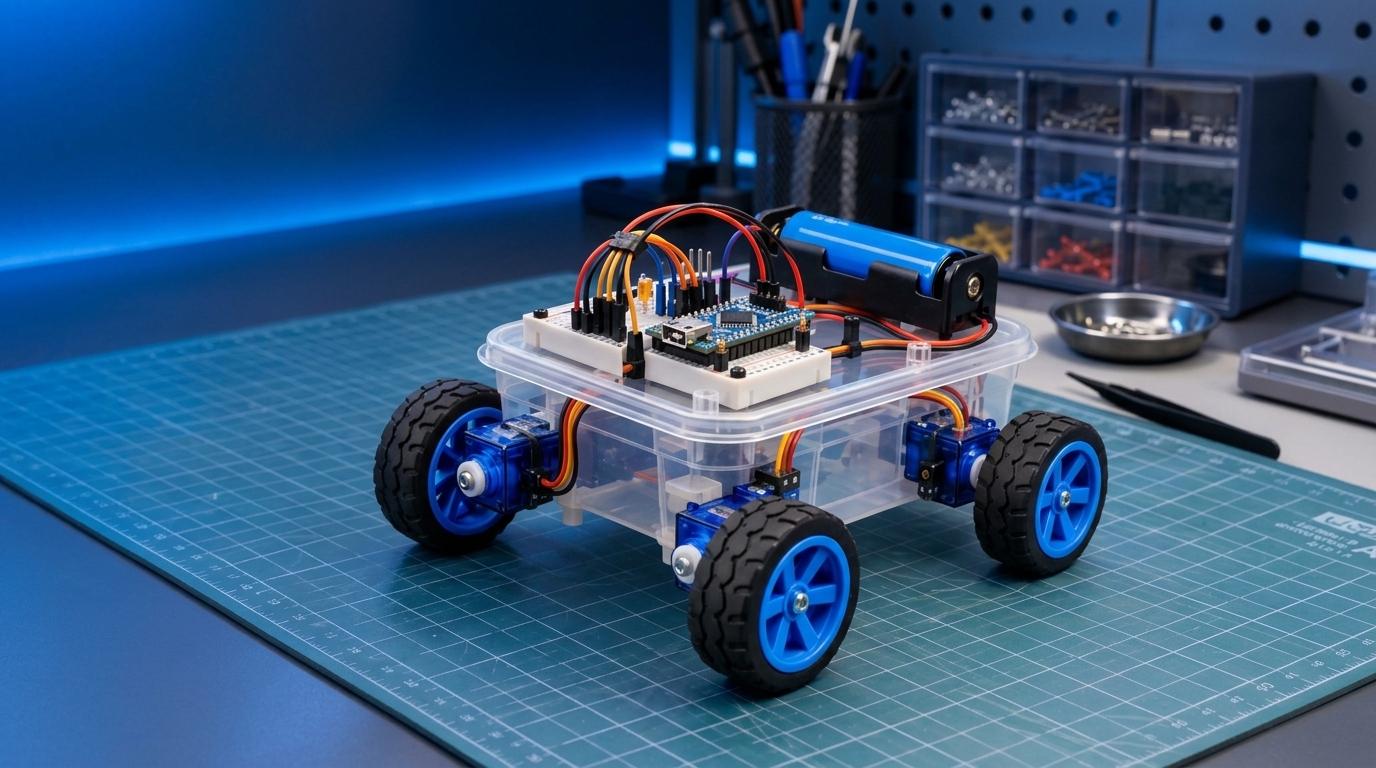
AI 로봇을 위한 첫걸음: 아두이노 기반 차량 제작
📌 AI 피지컬 로봇을 위한 이동 플랫폼 개념 증명(PoC): 라즈베리 파이 5(Raspberry Pi 5)와 AI 모델을 탑재한 자율주행 로봇 구축의 전 단계로서, 외부 USB 전원선 없이 18650 배터리로 자가 구동하는 4륜 아두이노(Arduino Nano) 이동 플랫폼을 성공적으로 구현했습니다.
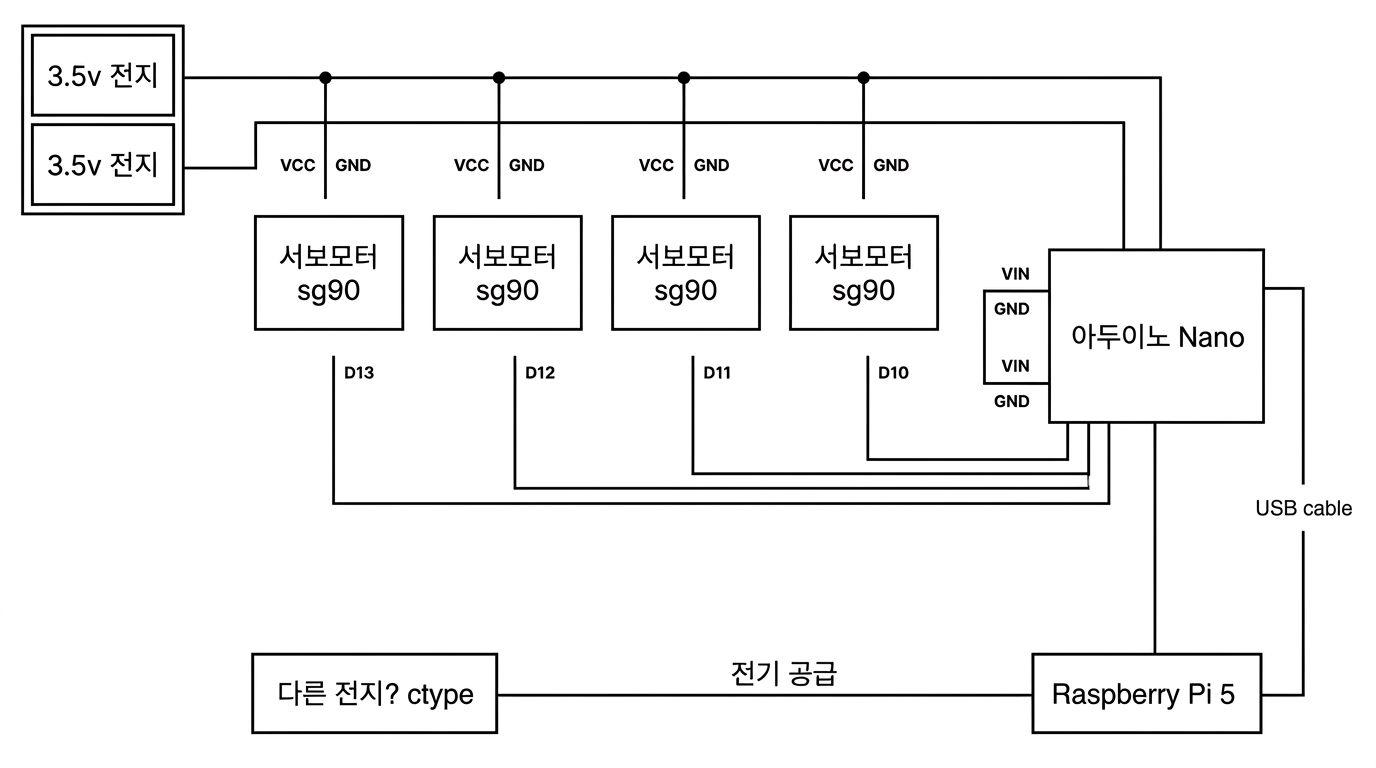
📌 전원 안전 및 회로 설계의 핵심 포인트: 서보모터 4개의 기동/피크 전류(약 2A 이상)를 고려해 18650 2S 배터리팩(7.2~7.4V)을 구성하였으며, 제어 신호 불안정을 방지하기 위해 아두이노와 모터 간 공통 GND(Common Ground)를 유지했습니다.
📌 개체 편차 극복과 향후 개선 로드맵: 동일 제어 신호(
writeMicroseconds) 투입 시 발생하는 서보모터 개체 차이와 메커니즘 결합 오차로 인한 직진 치우침 현상을 확인하였으며, 향후 BMS(보호회로), 강압 모듈, PCB 배선 및 바인딩 전용 차체 도입을 추진합니다.
1장. AI 피지컬 로봇을 향한 첫 여정: 라즈베리 파이 5 로봇의 토대 구축
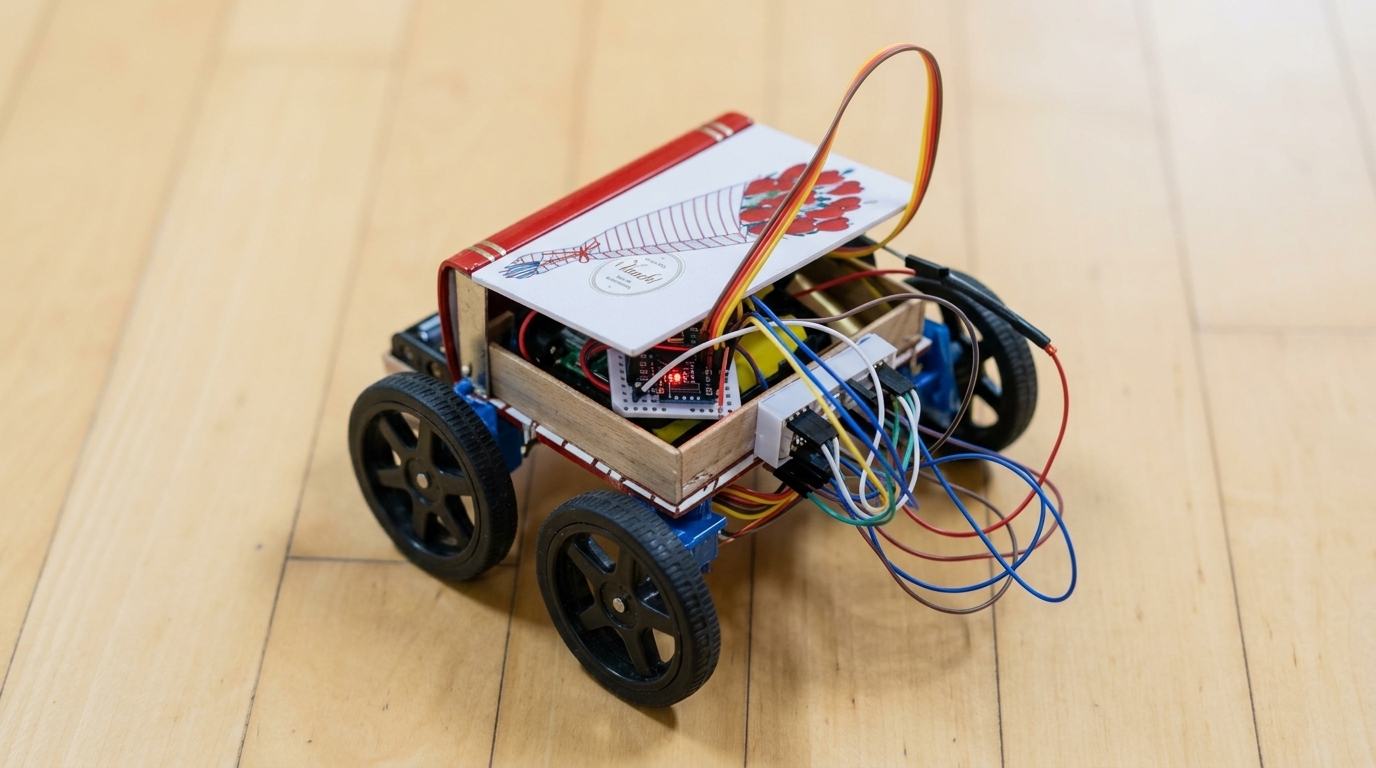
인공지능이 물리적 현실 공간에서 주도적으로 탐색하고 동작하기 위해서는 스스로 이동할 수 있는 신체적 메커니즘이 선행되어야 합니다. 이번 프로젝트는 최종 목표인 라즈베리 파이 5 기반 온디바이스 AI 자율주행 로봇으로 나아가기 위해, 이동 플랫폼의 기본 동작 가능성을 검증하는 개념 증명(PoC) 단계로 기획되었습니다.
카메라 및 초음파 센서를 장착한 지능형 관제 시스템 적용에 앞서, 유선 케이블 제약에서 벗어나 독립 배터리 전원만으로 차체를 안정적으로 구동하는 데 집중했습니다.
핵심 제어기: 메인 컨트롤러로 아두이노 나노(Arduino Nano) 활용
구동부: 연속회전형 SG90 서보모터 4개 및 고무 바퀴 4륜 구동 방식 적용
전원부: 18650 리튬이온 직렬 배터리팩(2S)으로 고동력 전원 체계 구축
2장. 전원 설계 및 회로 구성: 18650 배터리와 공통 GND의 기술적 포인트
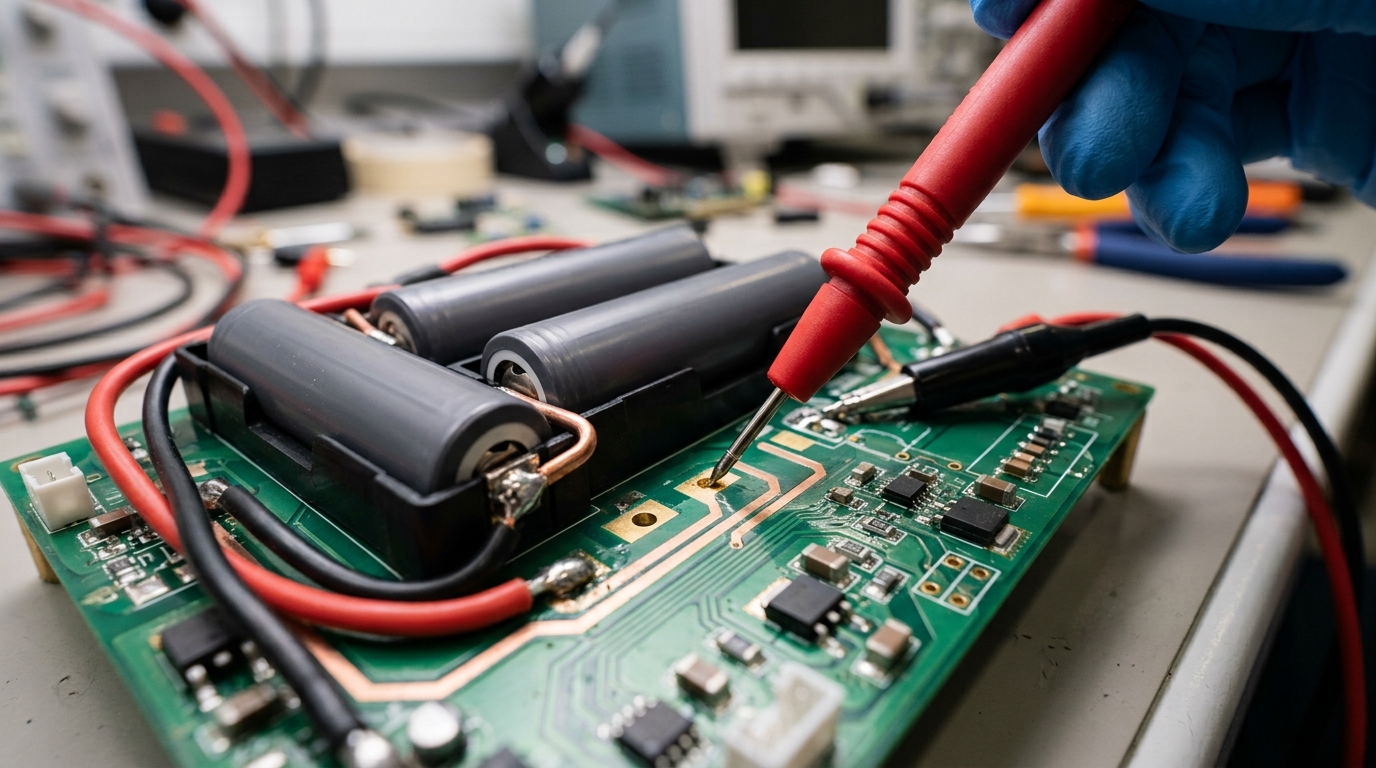
로봇 구동 시 가장 빈번하게 발생하는 오류는 서보모터 동작 시 순간적으로 발생하는 돌입 전류(Inrush Current)로 인해 메인 컨트롤러 전원이 리셋되는 현상입니다. 서보 1개당 소비 전류를 0.5A로 가정한 수치 계산(총 2A 소요)에 머무르지 않고, 멀티미터를 활용해 실제 전압 변동과 피크 전류를 실시간 모니터링하며 회로를 설계했습니다.
아두이노 나노의 제어 핀(D10~D13)에서 출력되는 PWM 신호가 모터로 명확히 전달될 수 있도록, 제어 신호선과 모터 전원 경로는 물리적으로 분리하되 아두이노와 서보 전원의 GND를 하나로 묶는 공통 GND(Common Ground) 기준을 확립했습니다.
모터 허용 전압 관리: SG90 서보의 동작 내구성을 높이기 위해 향후 강압 모듈(Step-down Converter) 및 BMS(배터리 관리 시스템) 추가 배치 예정
신호 노이즈 차단: 브레드보드 전원 분배 선로를 최적화하여 신호 간섭과 전압 강하를 최소화
3장. 실전 주행 시험과 한계: 서보 모터 개체 편차와 직진 보정 알고리즘
배터리 전원만으로 네 바퀴를 돌려 차체를 구동하는 주행 시험에 성공했으나, 하드웨어 실증 과정에서 명확한 기계적·전기적 오차가 관찰되었습니다.
동일한 펄스폭 신호(writeMicroseconds)를 인가하더라도 소형 서보모터 내부 기어의 기계적 유격, 바퀴 장착 상태, 서보 자체의 개체 성능 차이로 인해 각 바퀴의 회전 속도가 서로 다르게 나타났습니다. 이로 인해 차량이 정직한 직진을 하지 못하고 한쪽으로 치우치는 현상이 발생했습니다.
중립 펄스 세밀 조정: 각 모터의 정지 상태(Neutral Point) 펄스값을 개별 측정하여 상쇄 보정
바퀴별 전진·후진 펄스 개별 오프셋 수립: 펄스폭 조정을 통한 회전속도 밸런싱 코딩 적용
4장. PoC를 넘어 정밀 이동 로봇으로: BMS, 강압 모듈 및 전용 차체 도입 로드맵
글루건과 실리콘을 이용한 임시 프레임 구조와 점퍼선 배선 방식은 주행 중 진동으로 인해 부품이 탈거되거나 접촉 불량이 발생하는 한계를 보여주었습니다. 자율주행 센서를 안정적으로 지지하기 위해 다음과 같은 고도화 과제를 추진합니다.
차체 구조 강화: 3D 프린팅 또는 나사 체결 구조의 전용 차체 섀시 제작
배선 및 전원 안정화: 점퍼선 단선을 방지하는 만능기판/PCB 납땜 적용 및 BMS/강압 모듈 내장
상위 상호작용 체계 확장: 라즈베리 파이 5 연동을 통한 카메라 영상 인식 및 초음파 자율주행 센서 피드백 루프 결합
단순한 소프트웨어 알고리즘을 넘어, 물리적 하드웨어가 완벽히 제어되는 차세대 AI 피지컬 로봇 및 로보틱스 모빌리티 인프라를 지속적으로 연구·구축해 나가겠습니다.
대표 전화 문의: 1577-7638
공식 이메일: withu@2tv.co.kr
공식 웹사이트: https://visual.center/